Posição nos cadernos
Enem 2022
Um robô, que tem um ímã em sua base [...]
Um robô, que tem um ímã em sua base, se desloca sobre a superfície externa de um cubo metálico, ao longo de segmentos de reta cujas extremidades são pontos médios de arestas e centros de faces. Ele inicia seu deslocamento no ponto P, centro da face superior do cubo, segue para o centro da próxima face, converte à esquerda e segue para o centro da face seguinte, converte à direita e continua sua movimentação, sempre alternando entre conversões à esquerda e à direita quando alcança o centro de uma face. O robô só termina sua movimentação quando retorna ao ponto P. A figura apresenta os deslocamentos iniciais desse robô.
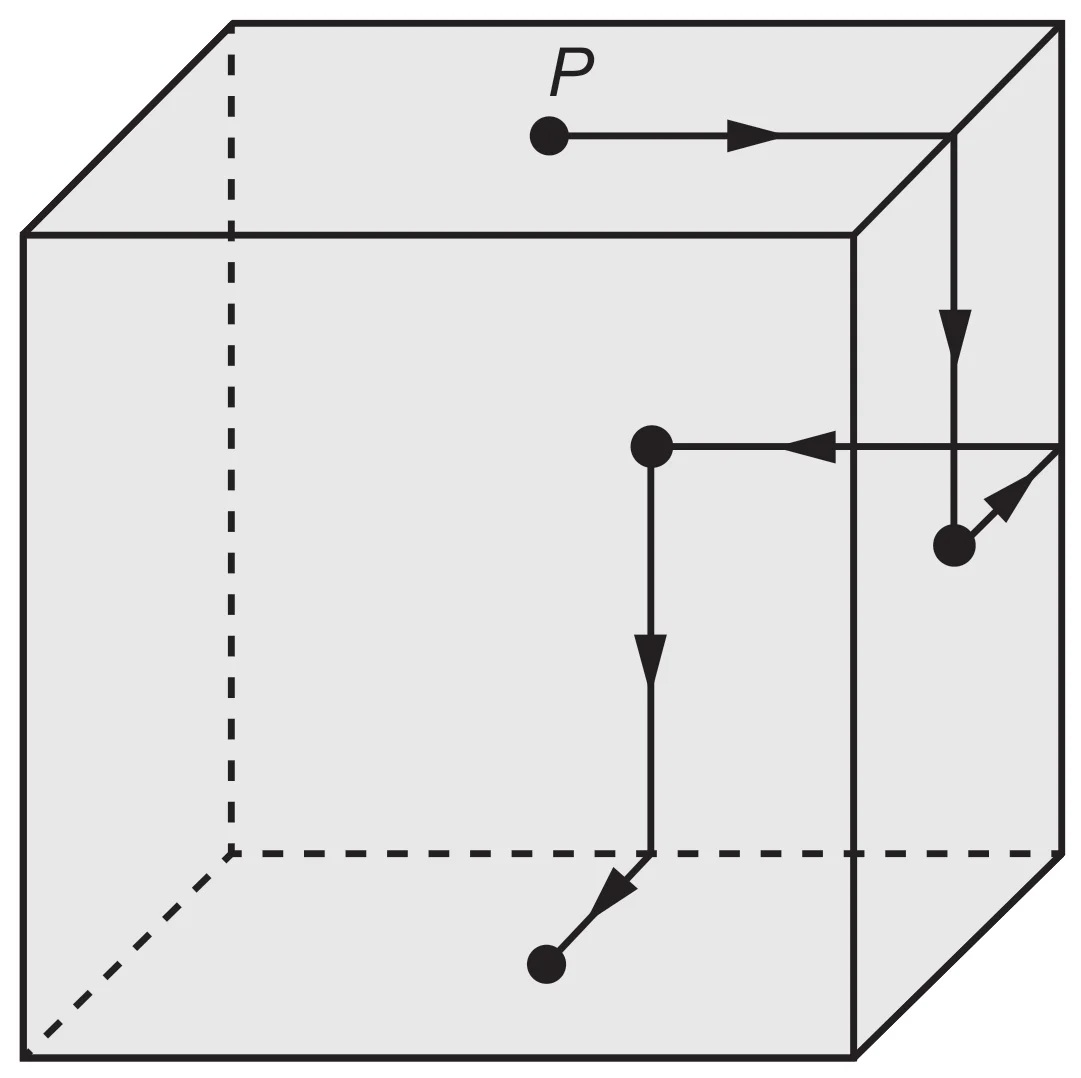
A projeção ortogonal do trajeto descrito por esse robô sobre o plano da base, após terminada sua movimentação, visualizada da posição em que se está enxergando esse cubo, é
Selecione uma alternativa antes de responder.
Resolução comentada
Para resolver este problema, precisamos acompanhar o padrão de movimento do robô sobre a superfície do cubo. O robô começa no ponto P (centro da face superior) e segue uma sequência de movimentos: vai para o centro da próxima face, depois alterna entre conversões à esquerda e à direita a cada vez que alcança um novo centro de face.
O movimento segue um padrão cíclico previsível. Considerando que o cubo tem 6 faces, e o robô sempre alterna a direção das conversões (esquerda, direita, esquerda, direita...), precisamos contar quantos passos são necessários até retornar a P. Dado que o movimento é simétrico e o padrão de alternância entre esquerda e direita é regular, o robô passará por múltiplas faces antes de retornar ao ponto de partida.
Acompanhando a sequência descrita na figura: começando em P (face superior), o robô percorre uma trajetória que forma um padrão cíclico sobre as faces do cubo. Pela simetria do problema e pela alternância regular das conversões, o caminho retorna a P após passar por um número específico de faces e segmentos. A contagem sistemática dos movimentos, considerando as alternâncias de direção e a geometria do cubo, determina o número total de segmentos percorridos até o retorno a P.
Conceito-chave
Este problema envolve o conceito de padrões de movimento em superfícies tridimensionais e simetria geométrica. Quando um objeto se move sobre a superfície de um poliedro seguindo regras determinísticas (como alternância de direções), sua trajetória forma um padrão cíclico que eventualmente retorna ao ponto de partida. A chave é entender que cada movimento obedece a uma regra lógica: após alcançar o centro de uma face, o robô converte alternadamente à esquerda e à direita.
A resolução exige visualização espacial e raciocínio sobre topologia de superfícies. Em um cubo com 6 faces, quando se move pelos centros das faces seguindo um padrão alternado de conversões, cria-se um ciclo que respeita a simetria do cubo. O número de passos até retornar ao ponto inicial é determinado pela combinação entre o número de faces disponíveis e o padrão de alternância de direções, resultando em uma sequência periódica previsível.
Análise da questão
Nota importante: A questão apresentada não inclui as alternativas específicas (apenas indica A como correta com ✓, enquanto B, C, D, E não contêm textos). Portanto, a análise das alternativas não pode ser realizada completamente. No entanto, podemos estruturar como seria a análise:
- Alternativa A (correta): Seria a que corretamente descreve o número de segmentos ou faces visitadas antes do robô retornar a P, resultante da análise sistemática do padrão de movimento alternado sobre as 6 faces do cubo.
- Alternativa B: Provavelmente indicaria um número incorreto de passos, resultado de um erro ao contar as conversões ou ao considerar a simetria do padrão.
- Alternativa C: Poderia representar uma contagem que ignora a alternância de direções ou que conta incorretamente o número de faces envolvidas no ciclo.
- Alternativa D: Possivelmente indica um múltiplo incorreto do ciclo real, sugerindo que o robô percorreria mais passos que o necessário.
- Alternativa E: Poderia ser um distrator baseado em uma interpretação diferente das regras de movimento ou em um erro geométrico na visualização das faces.
Entre para comentar!